RK3566 为什么够用
22 nm 四核 A55,典型功耗 2.5 W、最大 5.25 W,对 7.4 V 锂电降压直供非常友好。它不追求峰值算力,而是把「够用的 CPU + 低功耗 + 长供货周期(板卡厂商承诺供货至 2030 年后)+ 完整 Linux 生态」打包在一起。
Microduck 是 Hugging Face 旗下 Pollen Robotics 推出的开源双足机器人。它走、坐、蹲、踢球、用喙捡东西、穿轮滑鞋滑行,摔倒后靠强化学习策略自己爬起来。整套软件栈 —— 运行时、SDK、仿真环境与 RL 训练脚本 —— 全部以 Apache-2.0 开源。
Microduck 是一台为「行动」而非「对话」设计的机器人。 它的前作 Reachy Mini 是坐在桌面上、能看能听能说话的交互型机器人;Microduck 则从物理 AI 的另一端出发:在世界里移动、跌倒、爬起来、把东西叼走。
它由法国波尔多的 Pollen Robotics 团队开发 —— 该公司 2016 年由前 Inria 研究员创立,2025 年 4 月被 Hugging Face 收购。Reachy Mini 累计销量已超过 1 万台,而 Microduck 是团队第一次把「会走路的整机」做成预订制消费品直接售卖。
值得注意的是定位上的取舍:Microduck 不会说话。它通过古怪的小声音交流,每台机器鸭在首次开机时生成属于自己的音色,并永久绑定。这不是没做完的功能,而是一个刻意的设计决定 —— 把反馈回路牢牢绑在机器人正在做的物理动作上,而不是把它变成「碰巧长了腿的聊天机器人」。
这五段演示来自 Pollen Robotics 官方产品页与新闻资料包。默认不预加载视频,点击播放才会拉取流量;如果只想快速浏览,第一张海报已经能看到动作姿态。
从多种常见摔倒姿态自主起身。这是官方列出的 7 个出厂动作之一,也是这台机器鸭最容易被低估的能力 —— 跌倒不是故障,而是日常。
多台机器鸭在没有指挥、没有共享时钟的情况下合奏。文档记录:约 25 拍内漂移 ±20 ms。这一段带音轨。
用可张合的喙叼起物体并搬走。喙的抓取力约 100 g —— 官方新闻资料里的这个数字常被误传成 800 g,后者其实是整机重量。
踩着小型轮滑鞋快速移动。注意:滚轮不在 $399 基础套装里,属于 $39 配件包 内容。
一段较长的群机片段,可以看到多台机器鸭在同一空间里各自行动。33 秒是这五段里最长的。
视频版权归 Pollen Robotics / Hugging Face 所有;见 官方新闻资料包。
以下照片同样来自官方新闻资料包,按产品发售时的真实外观拍摄。图片中的黄色与奶油色壳体是官方四种配色中的 Cream;另外三种配色为 Graphite、Lavender 与 Sky。
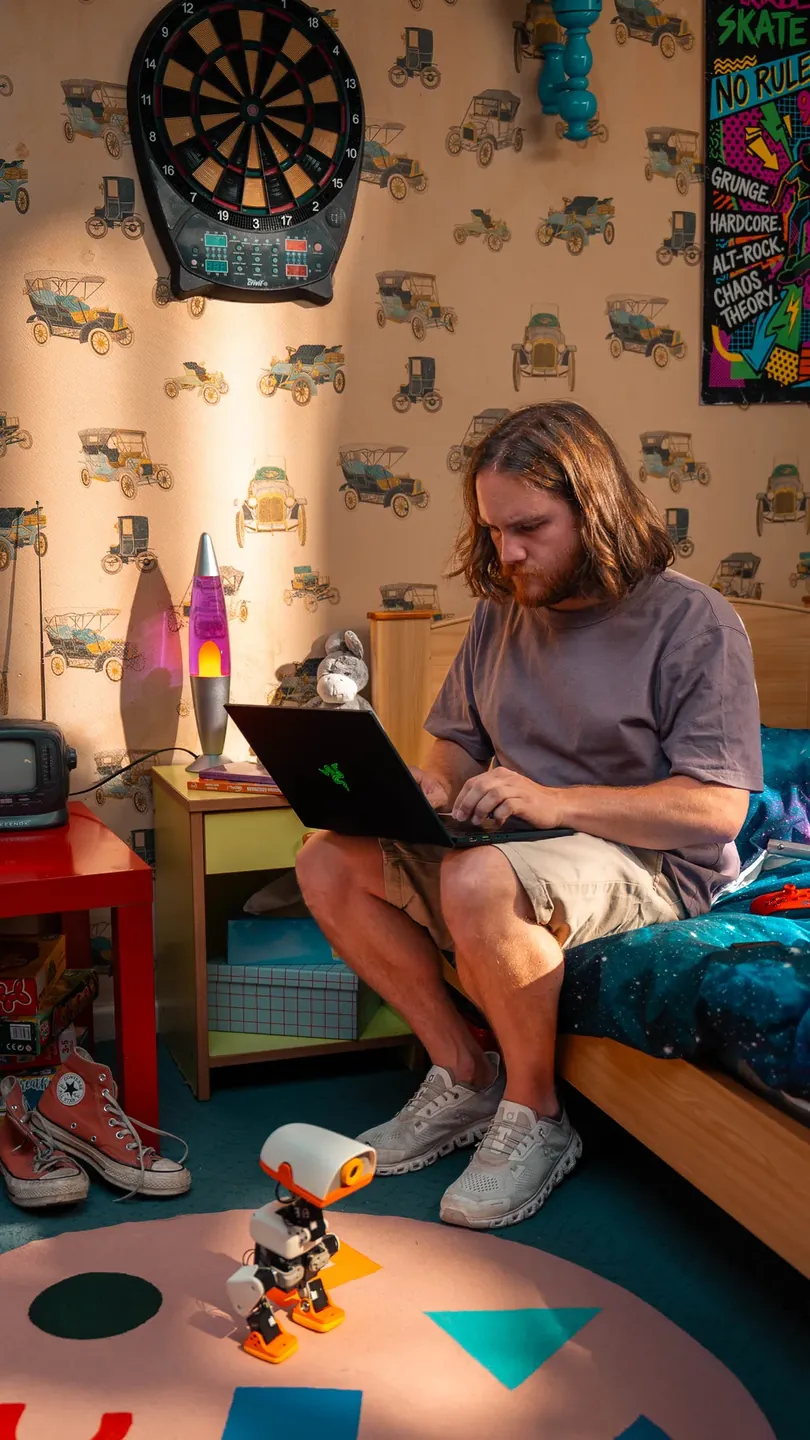
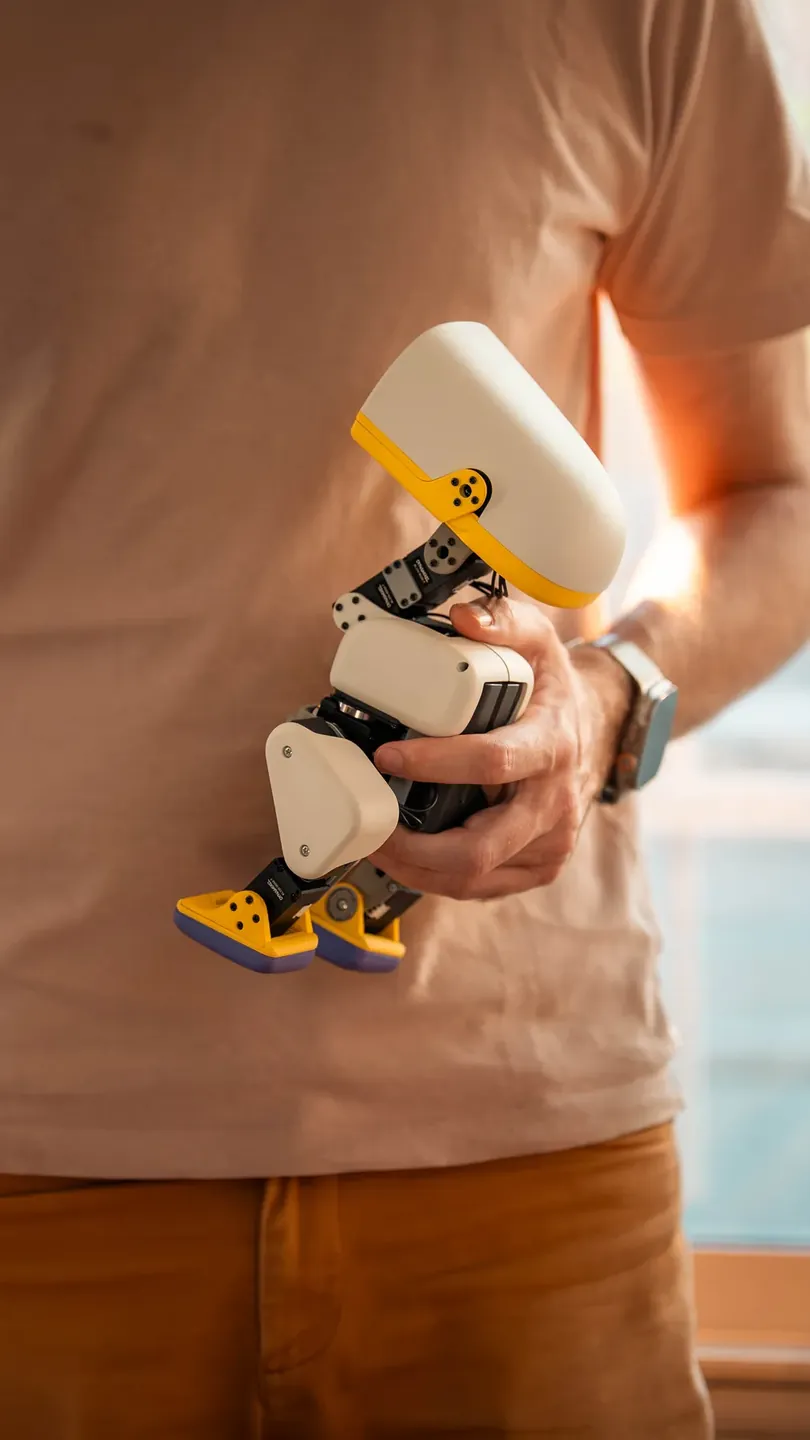
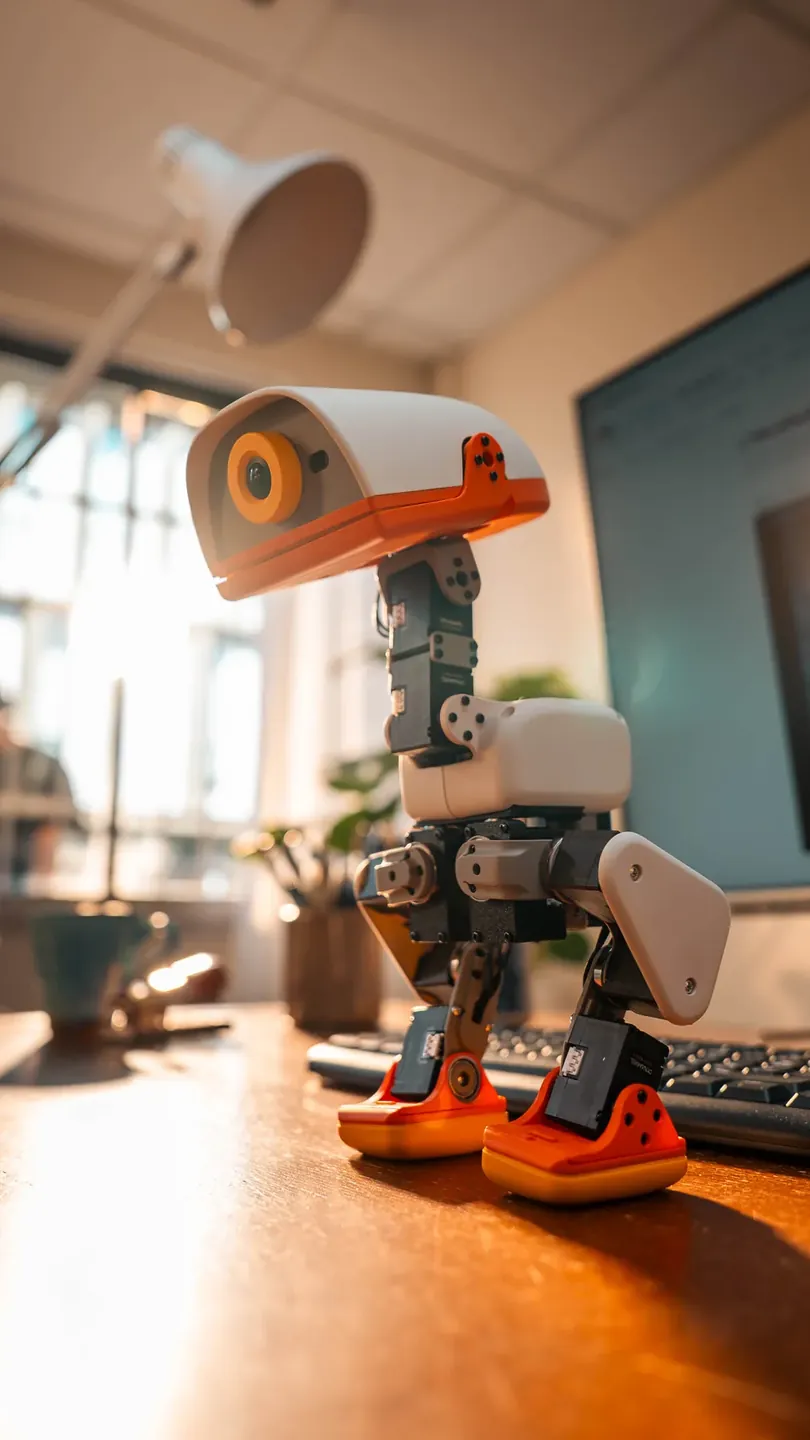
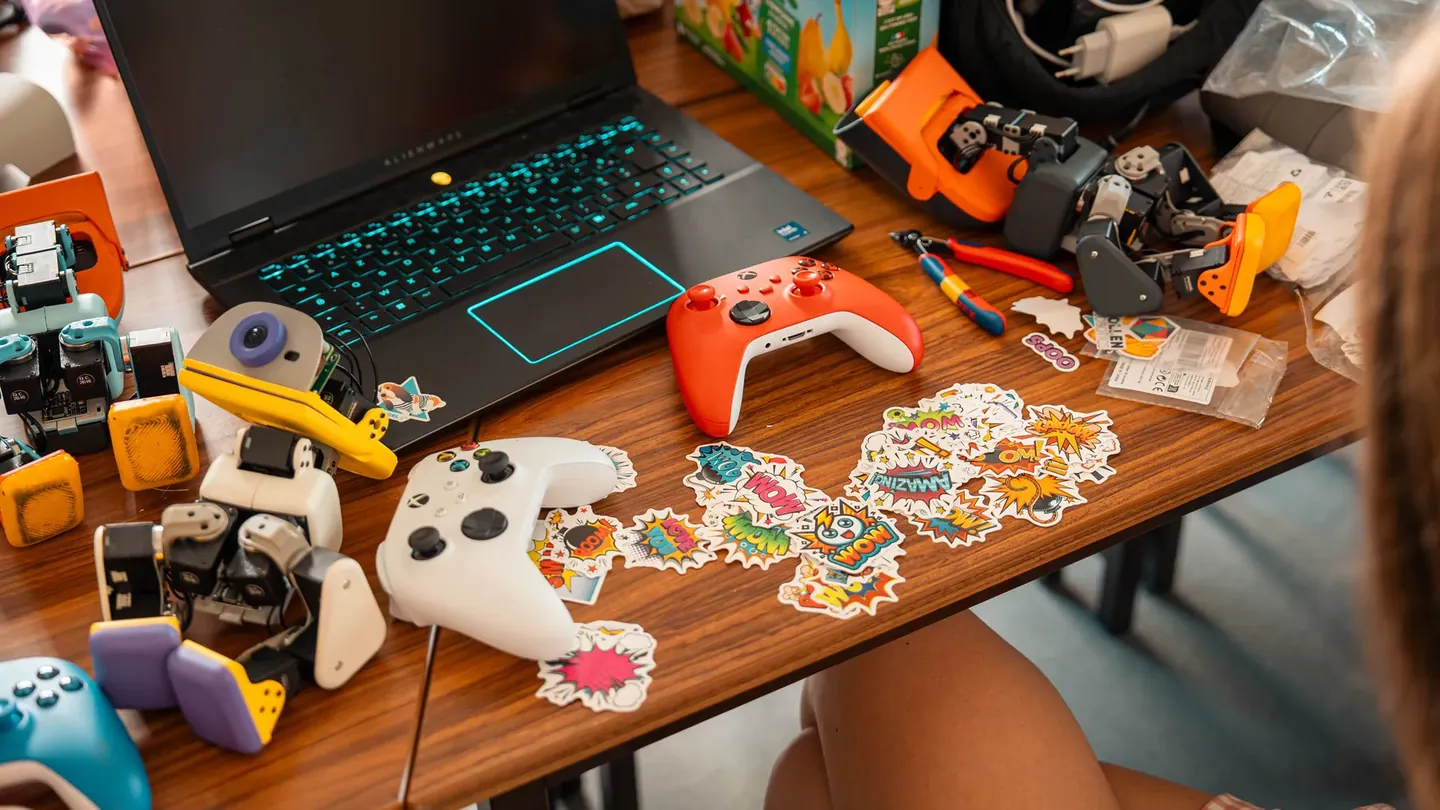
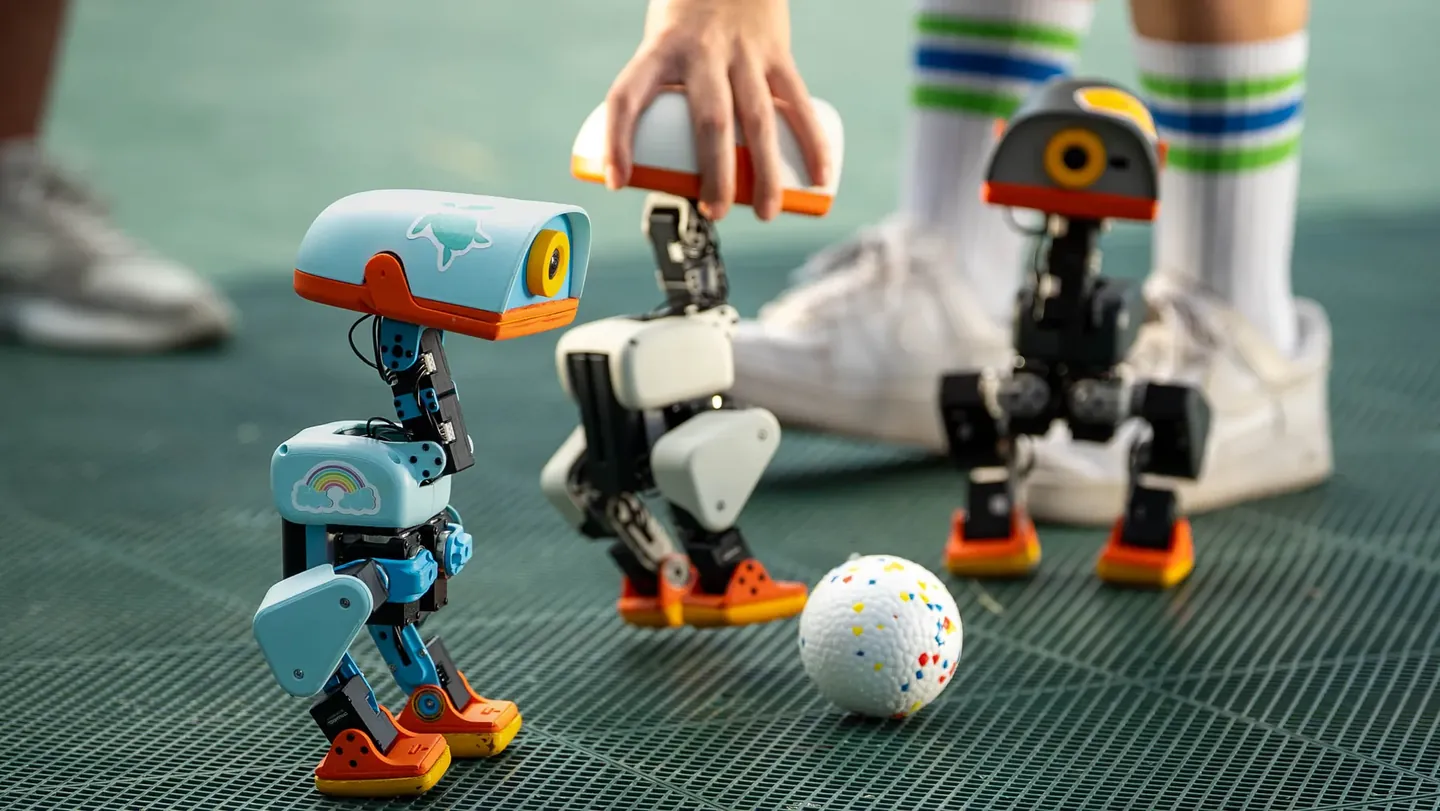
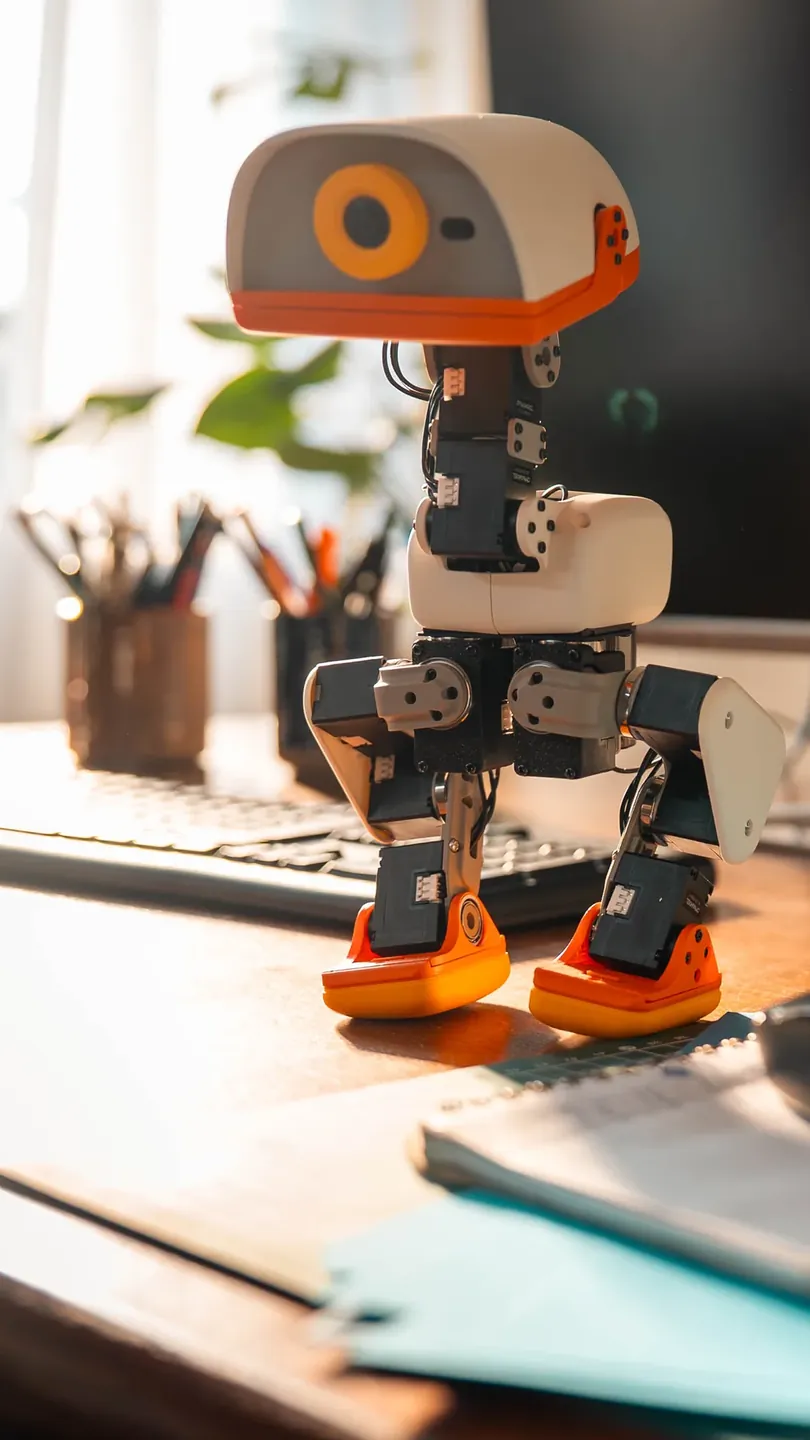
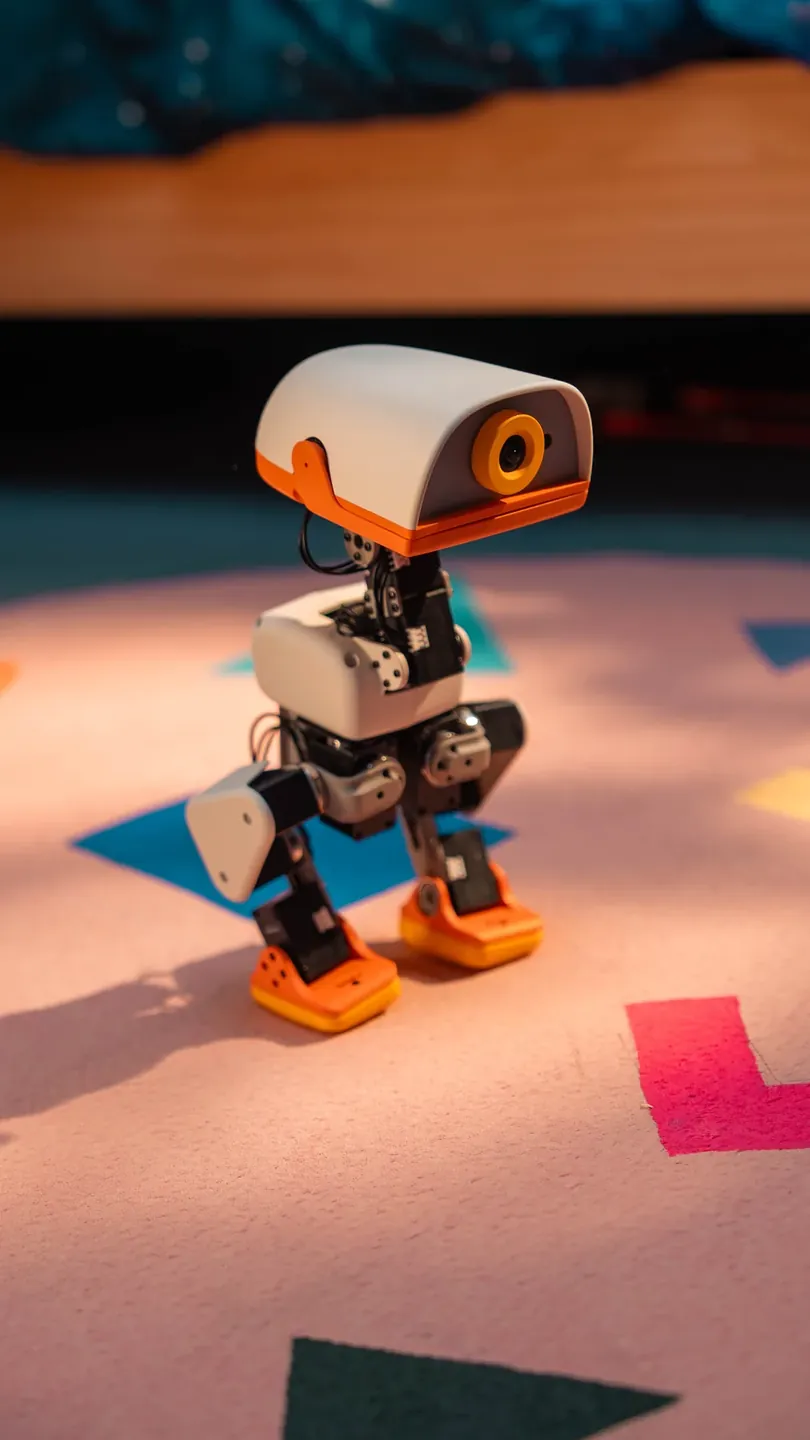
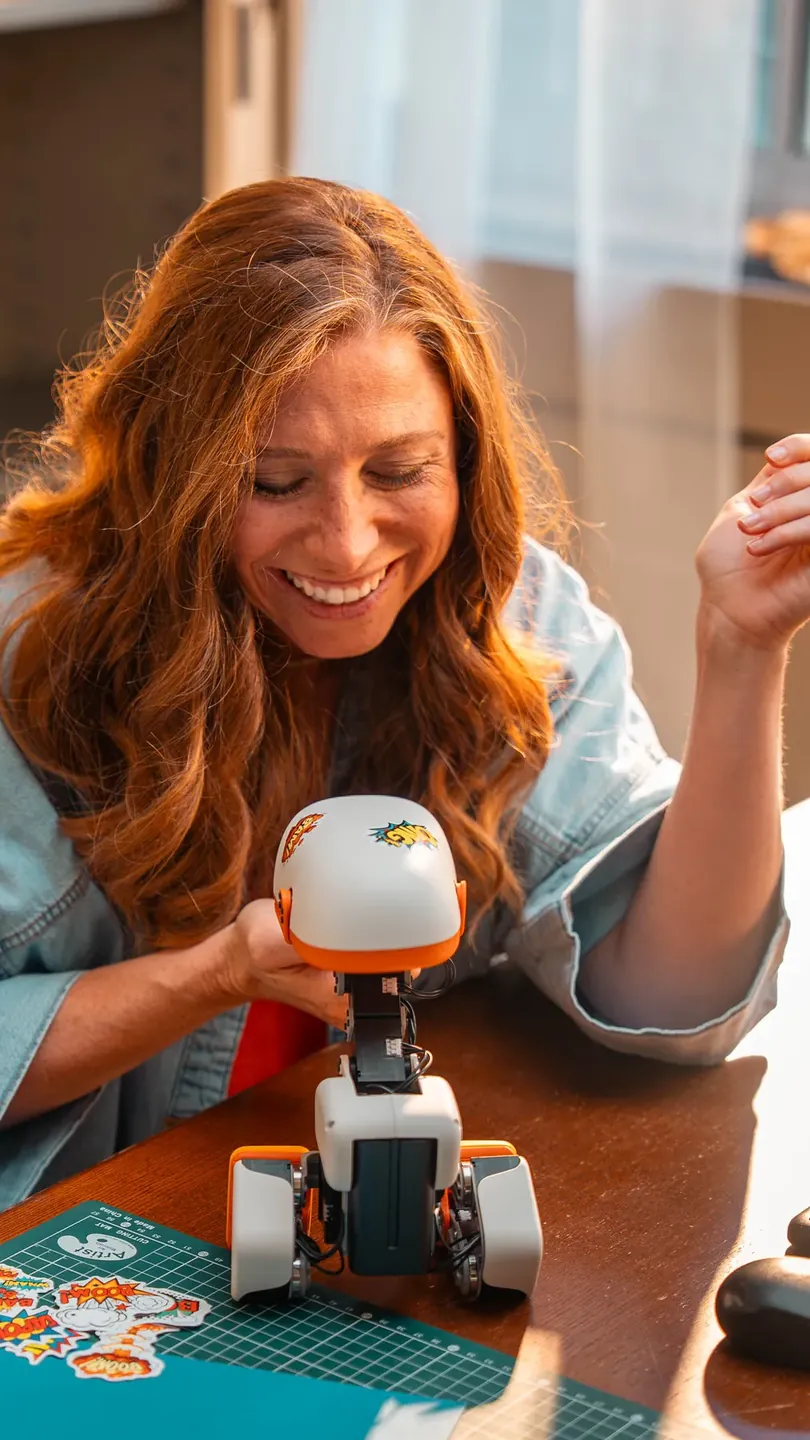
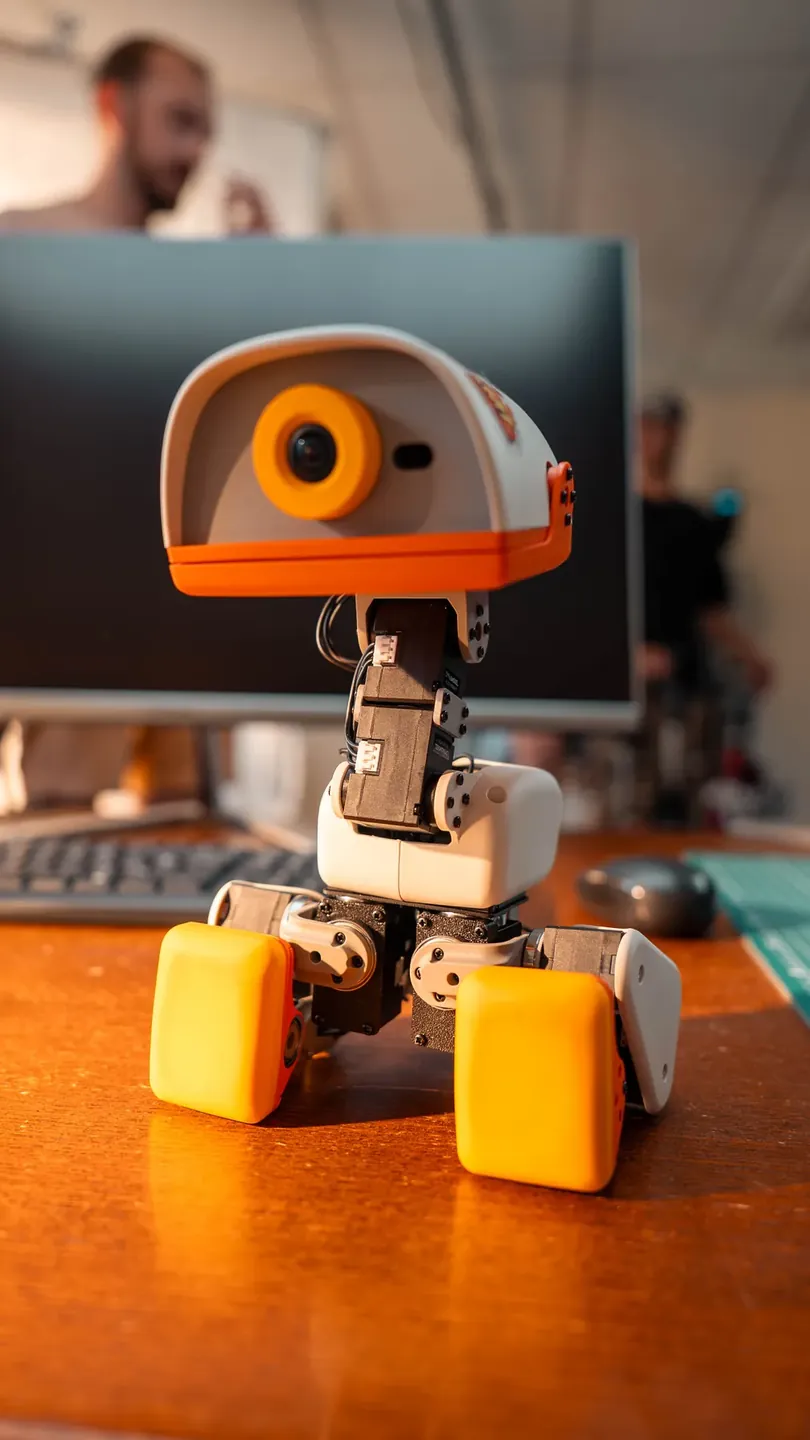
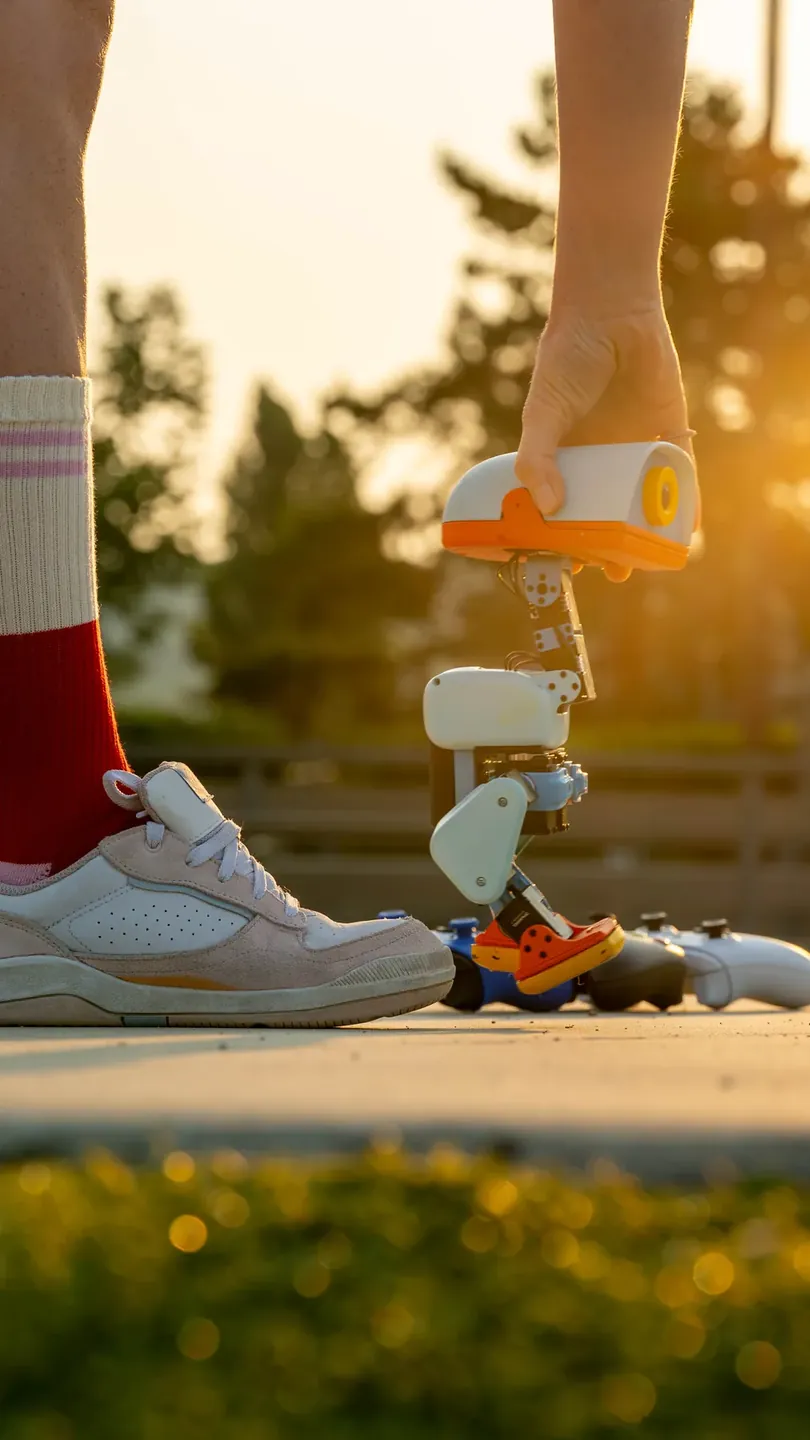
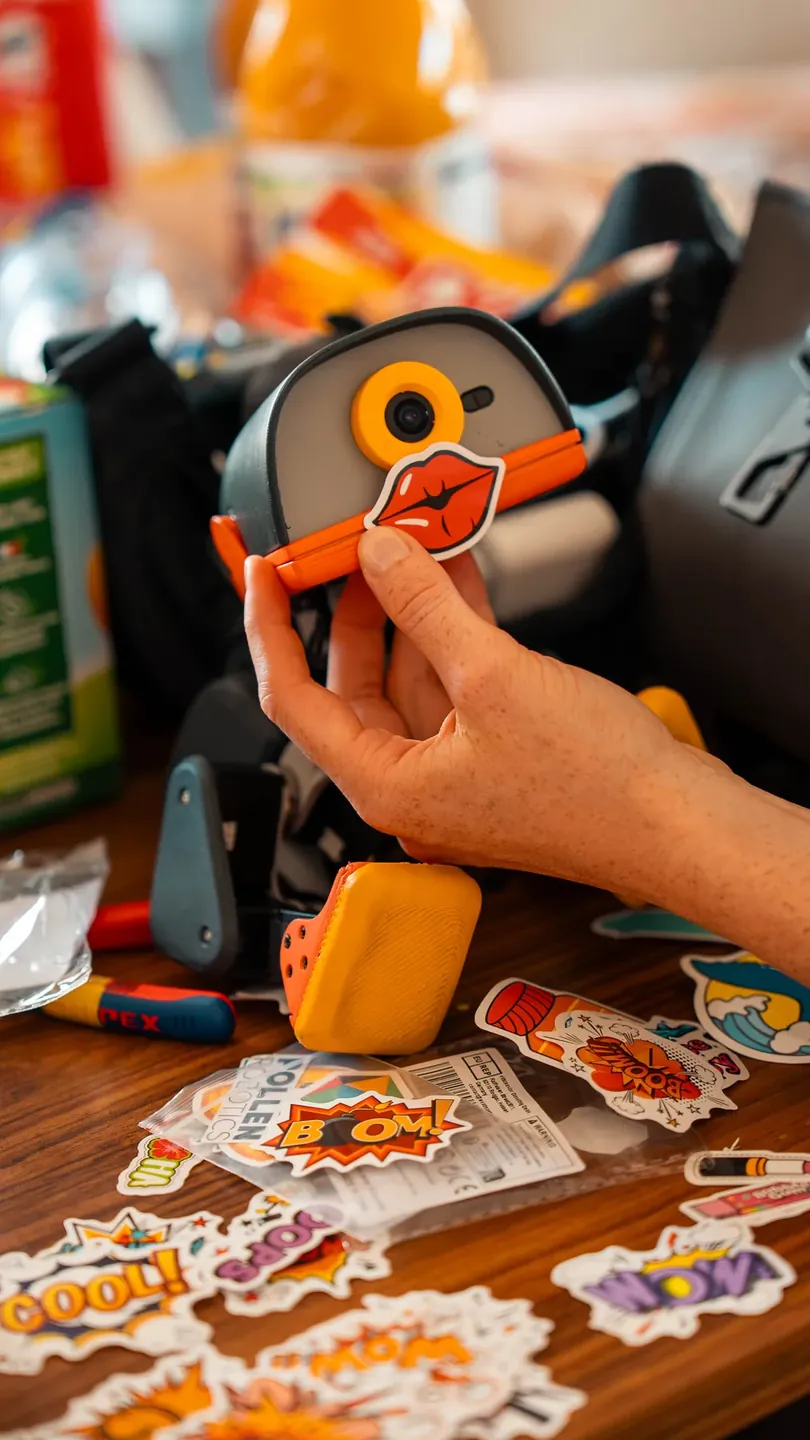
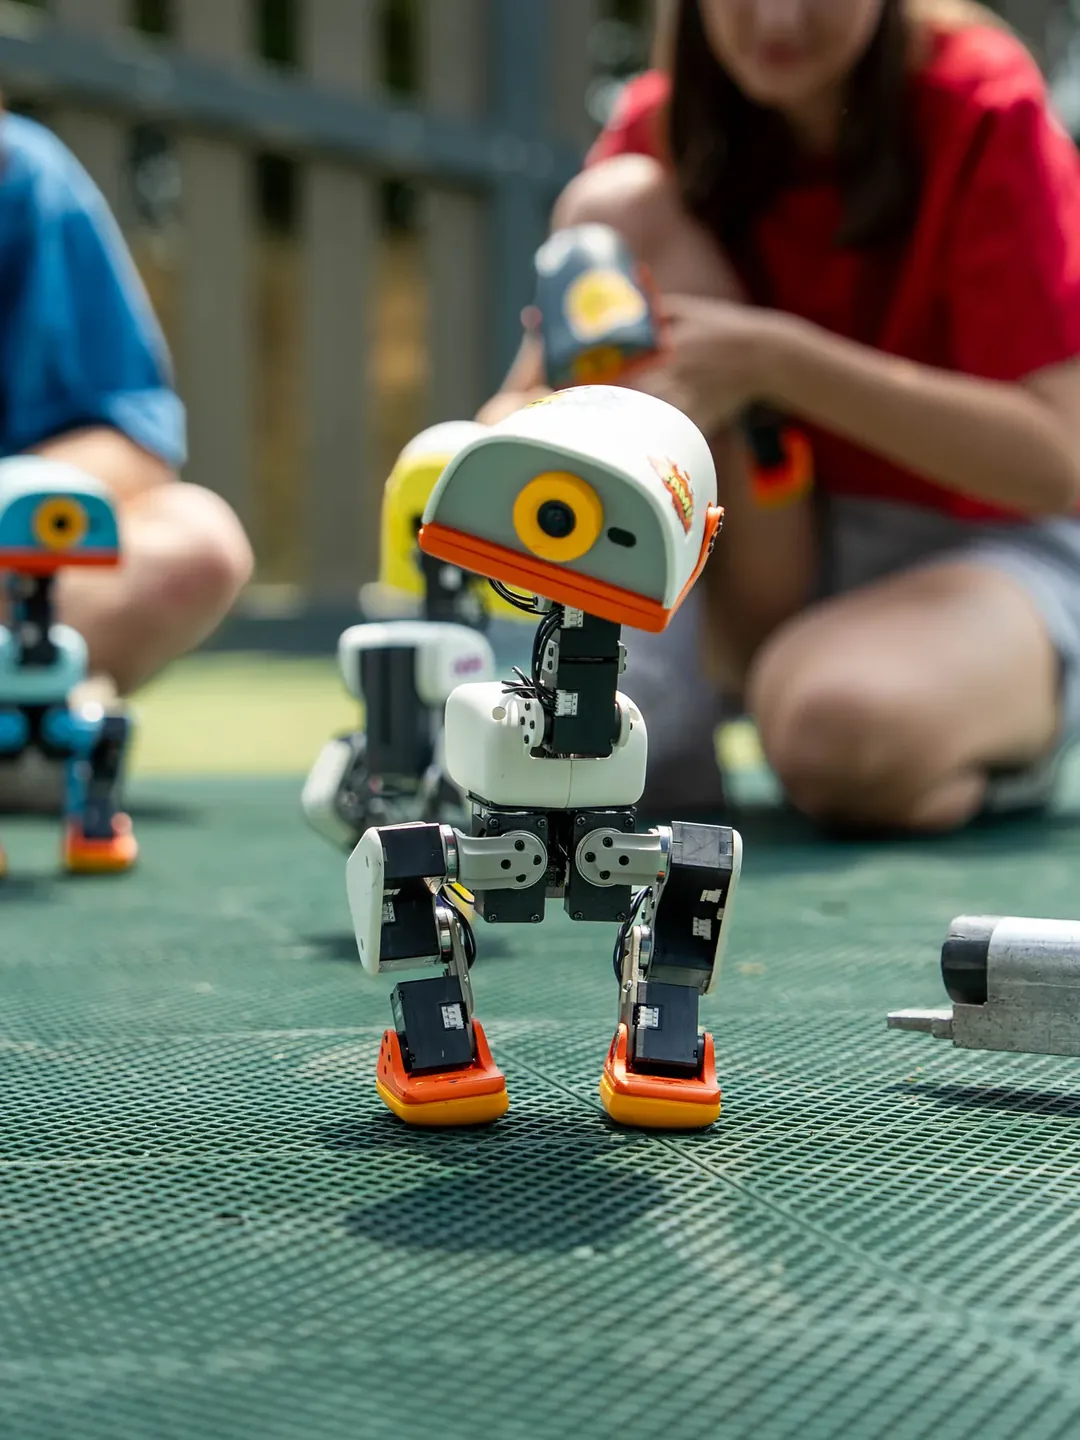
摄影:Pollen Robotics。原图可在 官方新闻资料包 下载。
在这个价位上,Microduck 的传感器清单密度相当惊人。主控是 Rockchip RK3566(板卡形态为 Radxa Zero 3W),四核 Cortex-A55 最高 1.8 GHz,带约 0.8 TOPS INT8 的 NPU;搭配 1 GB 内存与 32 GB 存储。真正有意思的是:板载算力不是用来跑大模型的,而是用来在 20 ms 的硬实时预算内跑完一次策略前向推理。
| 项目 | 规格 |
|---|---|
| 主控 SoC | Rockchip RK3566(Radxa Zero 3W),四核 Cortex-A55 @ 1.8 GHz,Mali-G52,约 0.8 TOPS INT8 NPU |
| 内存 / 存储 | 1 GB RAM · 32 GB eMMC |
| 执行机构 | 15 个 Dynamixel 舵机:左腿 id 20–24、右腿 id 10–14、颈/头/嘴 id 30–34;RL 策略输出 14 维,嘴部舵机独立控制 |
| 总线 | /dev/ttyS2 · 1 Mbps · Dynamixel protocol v2,舵机与 IMU 板共用同一条 UART |
| 视觉 | 前置摄像头,带独立摄像头使用指示灯 |
| 深度 | 8×8 ToF 激光雷达矩阵(VL53L8CX 级别,15 Hz,挂在 HAT 的 I²C 上) |
| 运动感知 | 双 IMU:机身一组、头部一组;总线上的 imu_to_dxl 板(id 200)输出 SFLP 四元数 |
| 音频 | 麦克风 + 扬声器;每台机器鸭由 SoC 序列号生成专属音色 |
| 交互 | 可张合的 articulated 抓取喙;头部与鸭嘴各一组 NFC 天线 |
| 无线 | Wi-Fi + 蓝牙 / BLE,可连接游戏手柄 |
| 电池 | 可拆卸 NP-F550,2600 mAh,官方标称约 1 小时续航 |
| 尺寸 / 重量 | 约 25 cm 高 · 14 cm 宽 · 800 g 以下 |
| 配色 | Cream #f7e6cb / Graphite #6c6a68 / Lavender #bfa9cf / Sky #a9dbe8 |
| 包装内容 | 机器鸭本体、电池、USB-C 线、游戏手柄 |
| 套装 | 价格 | 包含内容 |
|---|---|---|
| Microduck 基础套装 | $399 | 机器鸭本体、电池、USB-C 线、游戏手柄 |
| 充电器套装 | +$39 | 双槽充电器 + 2 块备用电池 |
| 开发者套装 | +$119 | 3 个备用舵机、5 条电机线、2 块电池、双槽充电器、10 张 NFC 标签、Hugging Face 积分、螺丝刀与螺丝包 |
| 配件套装 | +$39 | 激光笔、NFC 拍立得卡片、2 个轮滑滚轮、小球、10 张 NFC 标签 |
22 nm 四核 A55,典型功耗 2.5 W、最大 5.25 W,对 7.4 V 锂电降压直供非常友好。它不追求峰值算力,而是把「够用的 CPU + 低功耗 + 长供货周期(板卡厂商承诺供货至 2030 年后)+ 完整 Linux 生态」打包在一起。
当前主控制环走的是 ONNX Runtime + CPU 推理,已经够用。NPU 留给感知侧:项目正在把鸭子检测器搬到 RK3566 的 NPU 上,运行时锁定 rknn-toolkit2 v2.3.2。
15 个舵机和 IMU 板共用一条 UART。robotd 的控制线程是这条总线唯一的所有者,serialport 设置 TIOCEXCL 做排他,其他进程想碰总线必须通过 IPC 让 robotd 代劳。
0% 对应 BATTERY_EMPTY_V,到达时 robotd 会让机器鸭坐下并切断舵机电源。电量显示 30% 转黄、15% 转红;未取到读数时显示「batt not read yet」而不是 0.00 V。
开箱即玩,不需要写一行代码:装上手柄就能驱动。七个预训练动作是强化学习策略的产物,不是预设动画 —— 而它们被官方明确定义为「起点,而不是这只鸭子的能力上限」。
摇摇晃晃地前进、转向。手柄左摇杆驱动,松开摇杆即站定。
D-Pad 向下在坐姿与站姿之间切换。
身体姿态模式下,摇杆控制站立机器人的前倾、侧倾与下蹲。
LB / RB 分别为左脚和右脚踢击,轮滑形态下同样可用。
A 键触发地面拾取:喙贴地、夹住、抬起。官方演示可拾取袜子、记号笔等轻量物品。
装上轮子,长按 D-Pad 上 3 秒切换驱动模式,加载另一套策略大脑。
从多种常见摔倒姿势中自行恢复站立 —— 这是小尺寸双足机器人上最难学的动作之一,也是最容易因为缺失而让机器人变得不可用的一个。
除此之外,它还能做前滚翻(X 键,按住可连续翻)、跟随激光笔移动、用 NFC 标签触发动作,以及多台同型号机器鸭一起「合唱」。
Microduck 的大脑是一个 Rust workspace,没有框架,一个 crate 对应一个服务。它们通过 Unix socket 上的 JSON-RPC 2.0(NDJSON,一行一个对象)互相通信。手机 App、控制台、手柄、你写的脚本 —— 所有客户端发出的是完全相同的调用。
| 服务 | 拥有什么 | 监听地址 | 额外依赖 |
|---|---|---|---|
| robotd | 电机控制、运动学、里程计、步态策略、安全层、robot.health | /run/robotd.sock | Dynamixel 总线(/dev/ttyS2) |
| configd | Wi-Fi、机器鸭身份与名字、配对 PIN、手柄配对、重启 | /run/configd.sock | BlueZ 与 NetworkManager(D-Bus) |
| updaterd | 发布版本:验签、安装、原子切换、健康门、回滚 | /run/updaterd.sock | GitHub Releases、systemctl、robotd |
| btd | BLE GATT 传输适配器 —— 不拥有任何状态 | BLE GATT 服务 | robotd / configd / updaterd |
| padd | 手柄 → 意图;同时提供原始输入流 | /run/padd/pad.sock | /run/robotd.sock |
| mediad | 摄像头与音频流水线、WebRTC 网关、远程控制台 | :8080 控制台 · :8443 信令 | robotd / configd / updaterd |
| tofd | 头部 8×8 ToF 深度矩阵,15 Hz 发布 | /run/tofd/tof.sock | HAT 的 I²C 总线 |
| robotctl | 运维 CLI —— 必须在机器人「坏了」的时候也能用 | — | 以上所有 socket |
控制平面与数据平面被严格分开:命令、配置、状态走 Unix socket 上的 RPC;而 640×480 RGB @30fps 的视频流约 27 MB/s,永远不跨越 socket,直接由 mediad 的 GStreamer 流水线走硬件 H.264 编码(Rockchip MPP 的 mpph264enc)推出去。
一个进程、一条串行总线、一个 50 Hz 循环。循环在单次事务中读取总线上的全部 16 个设备,解算出 15 个关节目标,再写回去。其余一切 —— 客户端、健康检查、遥测 —— 都挂在这个循环上,但永远无法阻塞它。
sync_read 里被读走,因为 v2 的 imu_to_dxl 板就坐在 Dynamixel 总线上,从舵机应答的同一寄存器块里吐出片上 SFLP 四元数。.onnx,观测归一化被直接烘焙进计算图。安全层与 robotd 共享唯一的写句柄,因此没有策略、也没有任何客户端能绕过它命令电机:关节限位、跌倒 → 无力(limp)、以及意图 deadman。robotctl monitor 会把「客户端请求了什么」与「实际执行了什么」并排显示,并在两者不一致时给出具名原因 —— 安全层一直在夹取数值,没有这个对照,「摇杆推到底而机器人不动」是完全无法读懂的。
这是整个项目里最值钱的部分。Pollen 没有把 sim-to-real 当成一篇论文发表,而是当成可运行的代码发布出来 —— 奖励函数、域随机化配置、执行器建模,全部在 microduck_rl 仓库里。
| 维度 | 训练端 | 部署端 |
|---|---|---|
| 硬件 | NVIDIA CUDA GPU / DGX Spark / Jetson / HF Jobs | RK3566 核心板(四核 A55 @1.8 GHz) |
| 算力形态 | 多卡并行,4096 个仿真环境 | 4× Cortex-A55 + 约 0.8 TOPS NPU |
| 软件栈 | mjlab / MuJoCo Warp / PPO | ONNX Runtime + 守护进程 |
| 输入 | 机器人 URDF + 任务 + 物理参数 | IMU / ToF / Camera / 手柄命令 |
| 输出 | 训练好的策略网络 | 15 路舵机目标位置 |
| 时延要求 | 1–2 小时出策略 | 50 Hz,20 ms 一拍 |
scripts/export.py 导出 ONNX 时把归一化直接写进网络,部署端不需要额外携带预处理参数。microduck_rl 仓库登记了 13 个任务族,其中 6 个围绕脚底那组被动轮设计,另有前滚翻等;随机器人交付并经过实测验证的只有 7 个策略。剩下的任务族需要自己训练。# 训练侧(microduck_rl,Python)
# 4096 个并行 MuJoCo 环境 + PPO,一个可用步态大约 1–2 小时收敛
# 导出为 ONNX,观测归一化烘焙进 graph
python scripts/export.py --checkpoint <run> --out my_walking.onnx
# 部署侧:拷到板子上,在 /etc/robot/robotd.toml 里指过去
# [policy]
# walk = "/home/radxa/my_walking.onnx"
sudo systemctl restart robotd对一个要卖到普通用户手里的机器人来说,更新系统的优先级和步态一样高。Microduck 的做法是:发布是整体替换,而不是打补丁,并且每一步都可验证、可回滚。
/opt/robot/daemon/releases/<version>/,updaterd 先验签。current 软链,重启 unit。robot.health 过不过?这是真实的 socket 探针,不是进程存活检查。golden 软链 + robot-rescue 是最后一张网。关键的不变式是:releases/<ver>/ 之外的一切,既能在更新中存活,也能在回滚中存活。 这就是为什么单板配置不随发布包一起分发。开发者分支构建也受两条硬约束保护:dev 构建不可能变成 latest(版本是 semver 预发布号,version_under 拒绝把 dev tag 读成发布版本),也不可能装到客户机器人上(客户机 allow_dev_keys 为 false,且只有文件名以 .dev.pub 结尾的受信密钥才算 dev key)。
音色库由 SoC 序列号生成(sounds ensure-bank,每次发布安装时运行)。这意味着你 SSH 进去的那台机器鸭,回答你的是只有它自己会发出的声音 —— 静音永远意味着「认错鸭子了」。它启动时会打招呼,关机前会啄一下;如果开启 audio.pet_detect,麦克风听到有人挠它头时它还会咕哝(默认关闭:常开版本会对每一次无意擦碰都作出反应,很快就会腻)。
两只机器鸭在同一间屋子里会合唱一首四声部作品,更多鸭子加入已经开始的演唱。没有谁是指挥:两只鸭子看到相同的 BLE 广播,id 较小的那个担任指挥,所以没有选举可输,也没有必须送达的消息。没有共享时钟:板子既无 NTP 也无 RTC 同步,于是指挥的节拍计数器本身就是时基 —— 它每拍在 BLE 广播里递增一个字节,新值的到达即为强拍;跟随者在约 25 拍内平均相位,把射频抖动压进合奏需要的 ±20 ms 之内。声部是被推导出来的,不是被分配的:最低的那只唱低音,指挥广播名单,大家各自复算同一个座次表 —— 这正是防止两只鸭子唱同一声部的机制。
头部的深度传感器变成一件乐器:喙前的手决定音高,越近越高,嘴随音符张开,音域顶端张得最开。它坐着、站着、走着都能演奏 —— 嘴不属于任何策略。读数最后一列是传感器对这一帧说了什么,这是「它为什么不响了」的唯一答案:ST 手册把状态码 5 和 9 标为「测距有效」,但只相信这两个码的版本在约 30 cm 处就看不见手了 —— 超过这个距离,移动的手会带着完全可用于定音的距离值返回 4 或 13(一致性检查失败、sigma 过大)。
duckctl 让你在没有网络、没有 ssh 的情况下,从笔记本通过 BLE 操作机器鸭。mediad 则从板子直接提供 WebRTC:浏览器在局域网里就能看到画面,并通过与视频轨同行的 control 数据通道下发控制。摄像头质量可在 1080p30 / 720p30 / 720p15 / 360p30 之间切换;关掉 media.camera 会推测试图 —— 因为 WebRTC 的控制通道骑在视频轨上,流水线起不来会同时损失两者。
robotctl 跑在机器人上。只读命令不需要特权;任何改变机器人的操作都需要 sudo。
# 首先运行这个:每个守护进程正在跑什么 vs 装了什么,不一致时告警
robotctl version

# 软硬件一体报告,不健康或不可达时非零退出,可直接用于脚本门禁
robotctl health            # --json 输出支持包

# 客户端请求了什么 vs 实际执行了什么,并排显示,不一致时给出具名原因
robotctl monitor           # d 关闭鸭子视图 · [ ] 转视角 · t 打开 ToF 矩阵 · p 手柄原始输入

# 交互式配置编辑器,schema/默认值/校验都来自 robotd 自己解析文件的那个 crate
sudo robotctl configure

# 手柄配对(每个手柄只需一次)
robotctl pad status
sudo robotctl pad pair

# 发声:用只有它自己的声音叫一声
robotctl quack

# 合唱团 / 特雷门琴(Ctrl-C 退出)
robotctl chorale
robotctl theremin

# 更新:安装 / 回滚 / 固定版本
sudo robotctl update apply

# 从笔记本通过 BLE 操作,无需网络与 ssh
duckctl ...以下为已核实的中文报道与社区讨论,均保留原始链接,点击可跳转原文。内容摘要由本站整理,版权归原作者所有。
身高 25 厘米,宽 14 厘米,重量不足 800 克。24 小时,卖出 260 万美元。主控 Rockchip RK3566(Radxa Zero 3W),4 核 Cortex-A55,带约 0.8 TOPS INT8 NPU。整机 15 个舵机;RL 策略输出 14 维,控制双腿和头颈,嘴部舵机独立控制。
SoC 瑞芯微 RK3566,四核 Cortex-A55 最高 1.8 GHz,Mali-G52,0.8 TOPS NPU,1GB RAM + 32GB eMMC。头部与鸭嘴各设一组 NFC 天线,2 个 IMU,8×8 ToF LiDAR(可能采用类似 VL53L8CX 的方案)。机载系统以守护进程形式运行:一个 50 Hz 的控制回路负责驱动 15 个舵机。
奶油色、石墨色、薰衣草紫和天蓝色四种颜色,计划今年圣诞节前发货。Microduck 是一款独眼双足机器人,身高不到 25.4cm,可以捡袜子和记号笔、踢球,还能踩着小型轮滑鞋快速移动。Pollen Robotics 表示:Microduck 会用一些古怪的小声音交流,听起来更像一种生物,而不是助理。
机身高约 25cm,体重约 770g,包含腿部、头部、颈部共 15 个自由度。搭载 Rockchip RK3566,配备 1GB 运行内存与 32GB 存储。电池采用可拆卸的 2600mAh NP-F550,续航约 1 小时。软件上配套开源 SDK,包含虚拟训练环境、强化学习 RL 训练脚本与开发工具,提供经过验证的仿真迁移实机工作流。
有 CUDA 显卡的本地环境,用 4096 并行环境训练,一个能用的步态大约 1 到 2 小时就能训出来。这等于把过去锁在机器人实验室的「控制 + 仿真 + 训练栈」装进一个 399 美元的盒子。Hugging Face CEO Clem Delangue 说,团队特意把 Microduck 设计成「为运动而生,也准备好摔倒」—— 机器人失败和犯错本身也是教育的一部分。
高约 25 厘米、重 800 克,搭载 RK3566 芯片,由 15 个电机驱动,配备摄像头、深度传感器和双 IMU,以 50Hz 频率实时调整动作。配套的 SDK、MuJoCo 仿真器和强化学习训练栈已全部开源,开发者训练好动作导出为 ONNX 策略就能部署到真机。
软件采用 Rust 语言编写,由独立服务模块分别处理电机控制、传感器、蓝牙、摄像头流媒体传输及安全更新。可玩性很高呀。
那对轮滑用的被动滚轮不在 399 美元的基础套装里,要单独买 39 美元的配件包才有,包里还搭了球、激光笔和几个 NFC 道具。也就是说,出厂时其实是不会滑的。官方新闻资料自己写得很清楚:Microduck「目前并非开源硬件」,机械结构和电子设计文件没有跟着一起公开。招牌是开源,锁住的是图纸。
代码采用 Apache 2.0 协议,硬件设计文件则采用非商业许可,因此没有人能制造并销售克隆品。仓库共登记 13 个任务族,包括前滚翻,以及围绕脚下一组被动轮设计的 6 项任务。模拟器运行在 MuJoCo Warp 上,底层基于 NVIDIA 的 Warp 框架;训练框架 mjlab 则重新实现了 NVIDIA 自家 Isaac Lab 的 API。
Clem Delangue 称 Microduck 是「一个可以用强化学习教会新把戏的开源机器人」。SDK、仿真环境与完整的强化学习训练栈都在 GitHub 上。对于「卧室里放一个带摄像头的机器人」的担忧,Delangue 此前对 TechCrunch 表示:由开源模型驱动的机器人,从隐私角度看远比「由少数机构控制的黑箱系统」更好。
Reachy Mini 是为交互而生的 AI,待在桌面上与你交谈;Microduck 从物理 AI 的另一侧出发 —— 穿过世界移动、跌倒再爬起、不用词语啁啾。Pollen 把若干数字(含摄像头分辨率、LiDAR 测距、射频版本)标注为尚未最终确定。
软件是开源的。运行时仓库与强化学习训练仓库都在 GitHub 上,采用 Apache 2.0,包括奖励函数和 sim-to-real 配方。机械与电子设计文件没有发布。这让它成为一个开源软件的机器人,而不是开源硬件。七个策略覆盖了行走、坐下、蹲伏、踢球、轮滑和跌倒后起身,全部可重训。
硬件是包装,技术栈才是产品。Pollen 发布的是让 sim-to-real 真正奏效的配方 —— 不是一篇论文,而是可运行的代码。microduck_rl 包含 XL330 舵机的 BAM 执行器模型:电压控制律、反电动势、库仑摩擦与 Stribeck 摩擦项。域随机化逐环境覆盖电池电压、电压跌落、指令延迟、摩擦系数与地形,并包含齿隙仿真。
Hugging Face 想为机器人技能做 GitHub 为代码做过的事:把语音识别、SLAM 导航和抓取行为众包进一个共享的社区库。雄心勃勃,同时也完全依赖于一个尚不存在的社区参与度。喙能捡起袜子和记号笔 —— 实际提升能力约 100 克,别指望它给你端咖啡。
出厂包含的动作不是为了定义这只机器人永远能做什么,它们是起点。开发者可以在物理仿真中训练行为,再迁移到实体机器人上;从那里调整仿真、重训行为、再次部署 —— 不必反复把那只真实的价值 399 美元的鸭子摔得满地打滚。
开箱附带七种训练好的行为:摇摆行走、坐下与站起、蹲伏、踢球、捡东西、轮滑,以及从数种常见跌倒姿势中恢复。它可以用游戏手柄控制,也能跟随激光笔。
最有用的开源硬件很少是最强的硬件;它是你承受得起它失败、从而能从中学习的、最便宜的那个东西。Microduck 不说话,用非语言的声音交流,每台在设置时获得一个永久固定的音频身份。这是一个真实的决定,而且是个好决定。
板载运行时与 SDK(Rust,Apache-2.0)
仿真环境与物理模型(MuJoCo / mjlab)
RL 训练栈、奖励函数与 sim-to-real 配方(Python)
7 个出厂动作的策略权重,全部可重训
CLI 工具链与 OTA 更新引擎
机械结构与电子设计文件
这意味着:你可以在自己的机器上训练一个新策略,在没有厂商 SDK 门槛、没有中间云服务的情况下部署到机器人上。社区贡献的步态策略可以像模型权重一样托管在 Hugging Face Hub 上 —— 这个飞轮正是 HF 收购 Pollen 的初衷。用 Pollen 官方博客的话说:「模型之所以有价值,是因为人们能在彼此的成果之上继续构建。我们希望物理行为也能以同样的方式被共享。」
首发预售价 399 美元(约 2,681 元人民币),不含税与运费,提供 Cream、Graphite、Lavender、Sky 四种配色。官方最初的目标是 2026 年圣诞节前交付,但 Pollen 自家商店已调整为「无法承诺新订单圣诞送达」,并给出 4–6 个月的预估等待期。首发区域为美国、加拿大、欧盟、英国、挪威、瑞士、日本与韩国。
开源的是软件:SDK、基于 MuJoCo 的仿真环境、以及产出出厂行为的强化学习训练管线,全部 Apache-2.0。硬件本身是一件售价 399 美元的商品,而不是一组你可以自己制造的文件。因此准确的说法是「跑在闭源硬件上的开源软件平台」,而非开源硬件项目。
不会。RK3566 配 1 GB 内存在物理上做不到,Pollen 也没有这样宣称。板载算力存在的原因是跑小的、导出的控制策略,50 Hz。想让 LLM 参与,它是跑在机器人之外、通过 Wi-Fi 与机器人对话的。
不会,这是设计选择而不是没做完的功能。Microduck 通过非语言的声音交流,每台机器鸭在首次启动时获得一个永久固定的音频身份。避开语音,就是避开了整个「助手」叙事框架,让交互闭环始终绑在机器人正在做的物理动作上。
一块 CUDA GPU。microduck_rl 用 mjlab / MuJoCo Warp 拉起 4096 个并行环境,用 PPO 训练,一个可用的步态大约 1–2 小时收敛,导出成 ONNX 后部署到真机。没有合适 GPU 的话,仓库也给出了 NVIDIA DGX Spark、GB10、Jetson 等选项,或把训练任务交给 Hugging Face Jobs。
官方演示的是袜子、记号笔这类轻量物品。第三方报道给出的实用提升能力约 100 克;也有报道写作「最多约 800 克」,但该数值与整机自重数据存在混淆可能。建议以官方最终规格为准,不要指望它端咖啡。
整套更新系统的设计目标就是不可能。发布是整体目录替换而非打补丁:先验签,再原子切换 current 软链,然后过一道真实的健康门(socket 探测 robot.health),不过就自动回滚上一个版本;崩溃循环若骗过健康门,还有 boot counter 与 golden 软链兜底。需要诚实披露的是:boot-recovery 这套机制虽已随发布包启用,但项目文档明确注明从未在真实板子上演练过。
两者定位互补而非迭代。Reachy Mini 是桌面机器人,面向「AI 的交互」:能看、能听、能说话,销量已超 1 万台。Microduck 面向「AI 的行动」:在物理空间里移动、携带物品、从跌倒中恢复。用官方的话说,前者是 AI that interacts,后者是 AI that acts。